


澳門大學工學院教授徐青松帶領的研究團隊在通用機器人操作領域取得突破性進展。該研究搭建適配複雜場景的通用機械手抓取完整框架,可快速賦能商用定製機械手,為柔性自動化產線、醫療輔助機器人、民用服務機器人迭代升級提供新技術路線。相關研究成果已發表於國際人工智能頂級期刊《自然・機器智能》(Nature Machine Intelligence)。
當前服務類智能機器人加速落地普及,但現有操作演算法存在兩大核心瓶頸,制約規模化商用:一是跨硬體平台適配性不足,二是在複雜環境、感知資訊有限的工作條件下穩定性較差。依託單目深度視覺觀測的傳統深度學習模型,難以精準刻畫機械手與物體的物理接觸狀態;面對多指、多自由度不同型號機械手的抓取任務時,演算法遷移適配能力存在明顯短板。
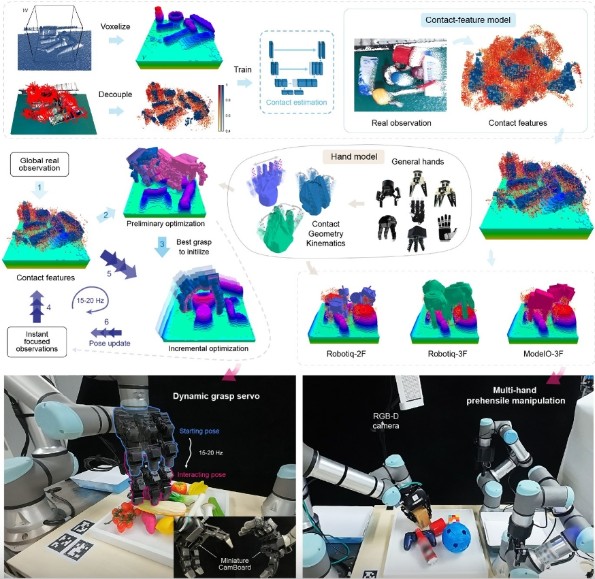
針對行業現存痛點,研究團隊深挖跨機械手抓取通用底層機理,創新性將機械手本體運動學模型與交互接觸狀態解耦分離,構建出不受機械手型號限制、可穩定部署的接觸狀態特徵。依託現有成對抓取資料集,團隊進一步搭建大規模、設備無關的解耦接觸特徵資料庫,用於訓練可從場景視覺觀測還原接觸狀態的神經網路。這套以接觸特徵神經網路為環境感知模組、搭配接觸特徵重構通用機械手解析優化抓取框架的系統,可在雜亂、無規則、物體密集堆疊的三維空間中,實現零樣本適配,直接驅動任意二指至五指鉸接式機械手完成穩定抓取作業。
該研究提出“推理—優化”混合跨機械手抓取演算法框架,全球首次在深度雜亂場景下達成零樣本跨機械手穩定抓取遷移,三維空間抓取綜合性能達到業內最優水準。多場景拓展驗證結果顯示,該混合演算法架構可塑性強,可靈活適配各類通用操作任務。框架依託低成本傳感方案,具備極強的落地部署潛力,能夠快速賦能商用、定制化機械手完成密集雜亂場景下的智能抓取作業,為柔性自動化產線、醫療輔助機器人、民用服務機器人的反覆運算升級提供全新技術路線。
該研究通訊作者為徐青松,第一作者為澳大工學院博士後王賢櫪,共同作者為該學院教授譚立武。該研究獲國家自然科學基金(檔案編號:52175556)、澳門特別行政區科學技術發展基金(檔案編號:0004/2022/AKP、0102/2022/A2、0078/2023/RIB3)及澳門大學(檔案編號:MYRG-GRG2024-00222-FST-UMDF、MYRG-GRG2025-00121-FST)資助。 全文可瀏覽:https://doi.org/10.1038/s42256-026-01292-y。